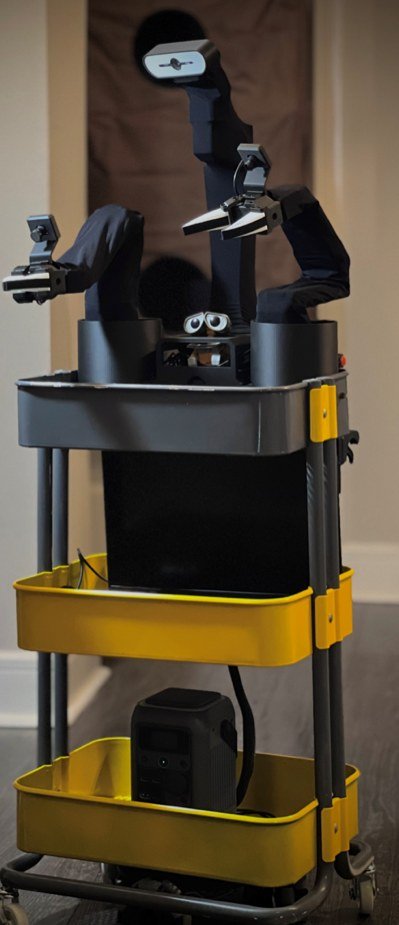
B
XLeRobot 移动双臂(Basic)
两条 SO-101 臂装在全向底盘上,加头部相机。一台笔记本的价钱做移动操作。
¥5,980预订 · 下单后 30 天发货
按上游项目定义的 Basic 配置:不含树莓派、推车、充电宝,这三样本地买比寄便宜。
预订一个装配名额
现在不付款,发货前随时全额退款。
适合谁
从桌面操作走向移动操作的实验室;家庭机器人研究;VLA 数据采集。
包装清单
- SO-101 从臂 2 条 + 主臂 2 条,整机装好
- 全向轮底盘,装好
- 两轴云台头部相机
- 飞特 STS3215 12 V 舵机 17 个,ID 已配置
- USB 总线舵机适配器 2 块、线材
- 双臂与底盘已校准;快速上手页
规格
| 手臂 | 2×(5 自由度 + 夹爪),臂展各约 440 mm |
|---|---|
| 底盘 | 三轮全向 |
| 头部 | 两轴,USB 相机 |
| 舵机 | 飞特 STS3215 12 V ×17 |
| 计算 | 笔记本驱动(不含树莓派) |
| 供电 | 双 60 W USB-C 充电宝(不含,手册列推荐型号) |
| 软件 | LeRobot + XLeRobot 仓库(Apache-2.0) |
| 不含 | 宜家 RÅSKOG 推车(本地购买约 ¥100) |
标「实测后填」的规格在首批样机装完后补;标「社区值 / 上游值」的来自项目文档。
开源设计
Vector-Wangel/XLeRobot · Apache-2.0
图片来源: 图片来自 XLeRobot 项目(Apache-2.0),样机拍完后替换为我们自己的实拍。